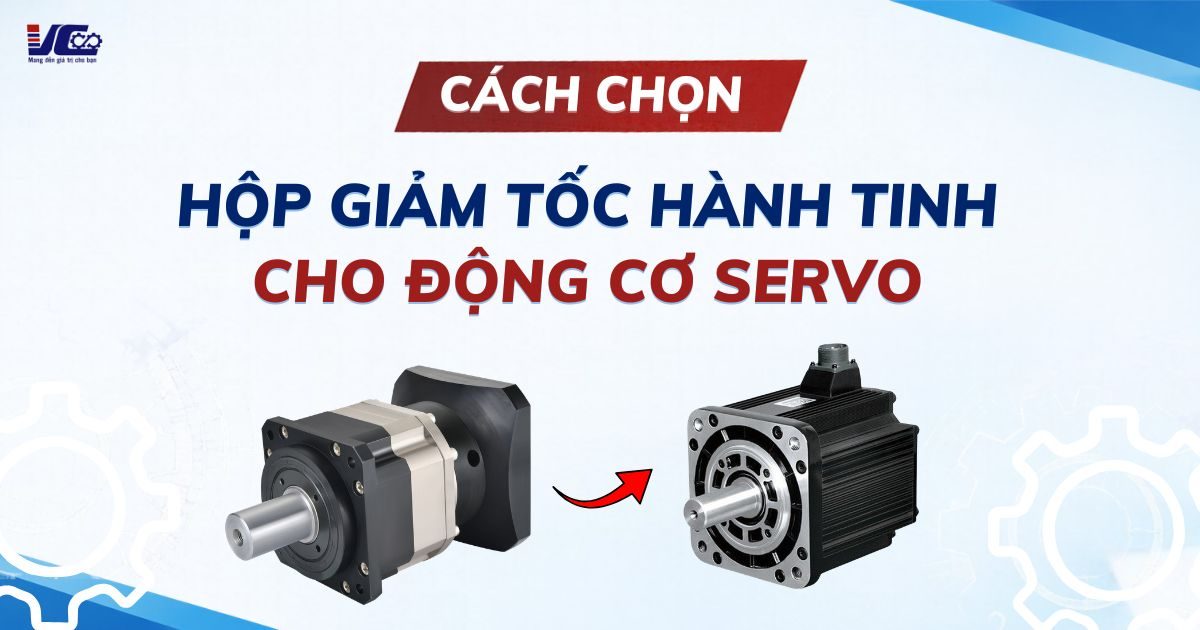
Động cơ servo được sử dụng trong các hệ thống tự động hóa cần điều khiển chính xác vị trí, tốc độ và mô-men xoắn. Tuy nhiên, khi kết nối trực tiếp với tải, động cơ có thể chưa đáp ứng được yêu cầu về tốc độ đầu ra, lực dẫn động hoặc khả năng tăng giảm tốc của cơ cấu máy.
Lúc này, hộp giảm tốc hành tinh giúp điều chỉnh đặc tính truyền động để servo làm việc phù hợp hơn với tải. Tuy nhiên, lựa chọn không đúng tỷ số truyền, mô-men hoặc đặc tính quán tính có thể khiến hệ thống phản hồi chậm, khó định vị hoặc không đáp ứng được chu kỳ vận hành.
Vậy cách chọn hộp giảm tốc hành tinh cho động cơ servo như thế nào? Bài viết dưới đây hướng dẫn cách xác định các thông số cần thiết, tính toán cơ bản và kiểm tra khả năng tương thích giữa hộp giảm tốc với động cơ servo trước khi lựa chọn model.
1. Vì sao nên sử dụng hộp giảm tốc hành tinh cho động cơ servo?
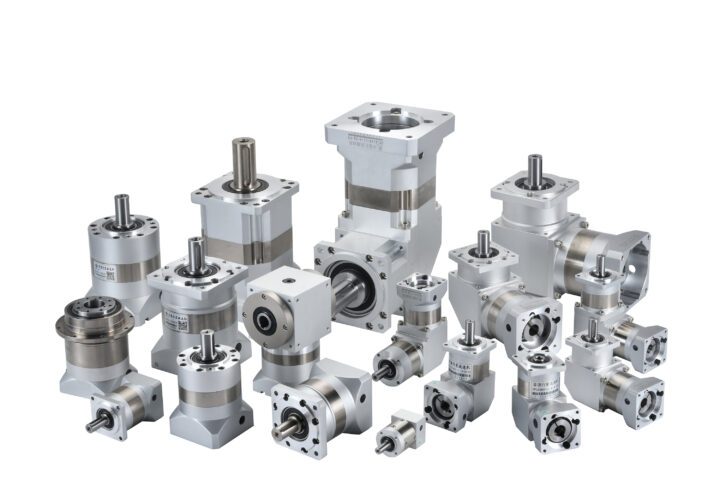
Động cơ servo có khả năng điều khiển vị trí, tốc độ và mô-men xoắn thông qua hệ thống truyền động và bộ điều khiển. Tuy nhiên, tốc độ và mô-men tại trục động cơ có thể chưa phù hợp với cơ cấu máy cần dẫn động. Hộp giảm tốc hành tinh được lắp giữa động cơ servo và tải để điều chỉnh đặc tính truyền động theo yêu cầu. Tăng tỷ số truyền có thể giảm quán tính tải phản xạ về servo, nhưng không có nghĩa cứ tăng tỷ số truyền là hệ thống sẽ tốt hơn.
Vì tỷ số truyền lớn cũng làm tăng tốc độ mà servo cần đạt để tạo ra cùng tốc độ đầu ra, đồng thời ảnh hưởng đến tổn hao, kích thước, độ rơ tổng thể và thời gian chu kỳ.
1.1. Tăng mô-men xoắn, giảm tốc độ đầu ra
Hộp giảm tốc hành tinh truyền công suất từ trục đầu vào sang trục đầu ra thông qua hệ bánh răng mặt trời, các bánh răng hành tinh và bánh răng bao. Với cấu trúc này, tải được phân bố qua nhiều điểm ăn khớp, giúp bộ truyền đạt mật độ mô-men cao trong kích thước tương đối nhỏ.
Khi kết hợp với động cơ servo, hộp giảm tốc giúp giảm tốc độ đầu ra và tăng mô-men xoắn để dẫn động các cơ cấu có tải lớn hơn.
1.2. Hỗ trợ định vị chính xác và chuyển động đảo chiều
Trong các hệ thống servo, động cơ thường xuyên tăng tốc, giảm tốc, dừng và đảo chiều. Những chuyển động này đòi hỏi bộ truyền có độ rơ thấp và độ cứng xoắn phù hợp.
Hộp giảm tốc hành tinh chính xác có thể giúp hạn chế độ rơ cơ khí, tăng khả năng truyền mô-men và cải thiện độ ổn định của cơ cấu khi thay đổi chiều chuyển động.
Tuy nhiên, độ chính xác toàn hệ thống không chỉ phụ thuộc vào hộp giảm tốc. Độ cứng của khung máy, khớp nối, ổ trục, cơ cấu dẫn hướng và khả năng điều khiển servo cũng ảnh hưởng đến sai số vị trí và thời gian ổn định sau khi dừng.
1.3. Thay đổi quán tính tải phản xạ về phía động cơ
Hộp giảm tốc hành tinh giúp giảm quán tính tải quy đổi về phía động cơ theo bình phương tỷ số truyền, hỗ trợ servo tăng tốc, giảm tốc và định vị chính xác hơn. Nhờ đó, hệ thống có thể đáp ứng tốt yêu cầu điều khiển chuyển động trong các ứng dụng tự động hóa.
Kết cấu đồng trục giúp hộp giảm tốc dễ dàng kết nối với động cơ servo, tiết kiệm không gian lắp đặt mà vẫn đáp ứng yêu cầu truyền mô-men cao
2. Cách chọn hộp giảm tốc hành tinh cho động cơ servo
Để chọn đúng hộp giảm tốc hành tinh cho động cơ servo, nên thực hiện theo trình tự: xác định yêu cầu chuyển động, tính tỷ số truyền, kiểm tra mô-men, đánh giá quán tính và độ chính xác, sau đó xác nhận khả năng lắp đặt.
2.1. Xác định thông số servo và yêu cầu của cơ cấu máy
Đây là cơ sở để xác định tỷ số truyền, kích thước hộp giảm tốc và khả năng đáp ứng của hệ thống.
Thông số động cơ servo cần có:
- Công suất định mức (kW).
- Tốc độ định mức và tốc độ tối đa (vòng/phút).
- Mô-men định mức và mô-men cực đại (N·m).
- Mô-men quán tính rotor.
- Kích thước mặt bích, đường kính và chiều dài trục.
Thông số cơ cấu máy cần xác định:
- Tốc độ đầu ra mong muốn.
- Mô-men tải liên tục và mô-men tải đỉnh.
- Quán tính tải và dạng chuyển động.
- Thời gian tăng tốc, giảm tốc, dừng và tần suất đảo chiều.
- Sai số định vị cho phép và yêu cầu về độ lặp lại.
- Kiểu lắp đặt, tải tác dụng lên trục và không gian bố trí.
2.2. Chọn tỷ số truyền theo tốc độ servo và tốc độ cơ cấu
Tỷ số truyền cần phù hợp với tốc độ làm việc của động cơ và tốc độ mà cơ cấu máy yêu cầu. Công thức cơ bản: i = nₘ / nₒ
Trong đó:
- i: Tỷ số truyền.
- nₘ: Tốc độ đầu vào từ động cơ servo (vòng/phút).
- nₒ: Tốc độ đầu ra hộp giảm tốc (vòng/phút).
Ví dụ: Động cơ servo có tốc độ định mức 3.000 vòng/phút, tốc độ tối đa 5.000 vòng/phút. Cơ cấu máy yêu cầu tốc độ đầu ra 300 vòng/phút khi vận hành bình thường và có thể cần đạt 400 vòng/phút trong một số giai đoạn.
- Bước 1: Tính tỷ số truyền theo tốc độ. Với tốc độ đầu vào 3.000 vòng/phút và tốc độ đầu ra yêu cầu 300 vòng/phút, tỷ số truyền cần thiết là i=3.000/300=10. Như vậy, có thể xem xét hộp giảm tốc hành tinh có tỷ số truyền 10:1.
- Bước 2: Kiểm tra tốc độ servo trong toàn bộ chu kỳ.
Khi cơ cấu cần đạt 400 vòng/phút, động cơ servo phải quay ở tốc độnm=40010=4.000 vòng/phút. Mức này nằm trong giới hạn tốc độ tối đa 5.000 vòng/phút của động cơ. Tuy nhiên, vẫn cần kiểm tra tốc độ cho phép của hộp giảm tốc và khả năng đáp ứng của servo trong các giai đoạn tăng tốc, giảm tốc.
Qua ví dụ trên, có thể thấy tỷ số truyền không chỉ cần đáp ứng tốc độ vận hành thông thường mà còn phải phù hợp với toàn bộ chu kỳ chuyển động của máy.
2.3. Kiểm tra mô-men khi servo tăng tốc và vận hành tải
Mô-men đầu ra lý thuyết của hộp giảm tốc có thể ước tính theo công thức:
Tₒ ≈ Tₘ × i × η
Trong đó:
- Tₒ: Mô-men đầu ra ước tính (N·m).
- Tₘ: Mô-men đầu vào từ servo (N·m).
- i: Tỷ số truyền.
- η: Hiệu suất truyền động.
Tuy nhiên, đối với servo, mô-men tải không chỉ đến từ lực cản của cơ cấu. Khi tăng tốc, động cơ còn cần mô-men để gia tốc tải và các bộ phận quay.
Vì vậy, cần phân biệt:
- Mô-men tải khi chạy ổn định: Phản ánh yêu cầu truyền động trong điều kiện làm việc bình thường.
- Mô-men tăng tốc và giảm tốc: Phụ thuộc vào quán tính, gia tốc yêu cầu và lực cản.
- Mô-men đỉnh: Có thể xuất hiện khi khởi động, đảo chiều hoặc tải thay đổi đột ngột.
Khi chọn model, cần đối chiếu mô-men liên tục, mô-men cực đại và giới hạn tải theo chu kỳ mà nhà sản xuất hộp giảm tốc công bố. Đồng thời, kiểm tra khả năng tạo mô-men của servo trong dải tốc độ sử dụng.
2.4. Đánh giá quán tính tải quy đổi về trục servo
Đối với hệ servo, quán tính tải ảnh hưởng đến mô-men cần thiết để tăng tốc và khả năng đáp ứng của hệ thống.
Với tải quay được quy đổi về trục đầu ra hộp giảm tốc, quán tính tải quy đổi về trục động cơ được tính gần đúng: Jᵣ = Jₗ / i²
Trong đó:
- Jᵣ: Quán tính tải quy đổi về trục động cơ.
- Jₗ: Quán tính tải tại trục đầu ra hộp giảm tốc.
- i: Tỷ số truyền.
Sau khi tính toán, cần cộng xét các thành phần quán tính liên quan và so sánh với quán tính rotor servo theo phương pháp của nhà sản xuất.
Tính tỷ số quán tính tải/rotor servo: R = Jₜ / Jₘ
Trong đó:
- R: Tỷ số quán tính tải trên quán tính rotor servo.
- Jₜ: Tổng quán tính tải quy đổi về trục động cơ, bao gồm các thành phần quán tính liên quan.
- Jₘ: Quán tính rotor của động cơ servo.
Đối với cơ cấu tịnh tiến như bàn trượt dùng vít me, quán tính do khối lượng chuyển động có thể quy đổi về trục vít me theo công thức: J = m × (p / 2π)²
Trong đó:
- J: Quán tính quy đổi về trục vít me (kg·m²).
- m: Khối lượng chuyển động (kg).
- p: Bước vít me (m/vòng).
Công thức trên chỉ phản ánh phần quán tính do khối lượng tịnh tiến, chưa bao gồm quán tính của vít me, khớp nối và các bộ phận quay khác.
Tỷ số truyền phù hợp giúp giảm phần quán tính tải phản xạ về servo. Tuy nhiên, không nên chỉ tăng tỷ số truyền để giảm quán tính mà bỏ qua tốc độ đầu ra, mô-men, thời gian chu kỳ và giới hạn vận hành.
2.5. Chọn độ rơ và độ cứng xoắn theo yêu cầu điều khiển
Trong hệ servo điều khiển vị trí, độ rơ góc và độ cứng xoắn ảnh hưởng đến mối quan hệ giữa chuyển động của động cơ và vị trí thực tế của tải.
Khi đảo chiều, độ rơ có thể tạo ra khoảng dịch chuyển mà trục đầu vào đã quay nhưng chuyển động đầu ra chưa được truyền hoàn toàn. Trong khi đó, độ đàn hồi xoắn có thể khiến đầu ra biến dạng dưới tải rồi dao động khi tải thay đổi.
Vì vậy, cần lựa chọn theo đặc tính ứng dụng, 1 số ví dụ:
- Trục vít me dẫn động bàn trượt: Quan tâm đến sai số vị trí, độ lặp lại và độ cứng của toàn bộ cơ cấu.
- Bàn xoay chia độ: Cần đánh giá độ rơ khi đổi chiều và khả năng giữ ổn định tại vị trí dừng.
- Robot và cơ cấu định vị chính xác: Cần xem xét đồng thời độ rơ thấp, độ cứng xoắn và tải động.
Nếu hệ thống yêu cầu độ rơ không vượt quá 3 arcmin, cần chọn model đáp ứng giới hạn này theo điều kiện đo của nhà sản xuất. Mức độ rơ phù hợp phải được xác định từ sai số cho phép của máy, không nên áp dụng một ngưỡng chung cho mọi servo.
Bạn có thể tham khảo thêm bài viết Độ rơ (Backlash) trong hộp giảm tốc là gì? Độ rơ bao nhiêu là đạt chuẩn? để hiểu rõ hơn về độ rơ và cách lựa chọn hộp giảm tốc đáp ứng yêu cầu độ chính xác của hệ thống.
2.6. Kiểm tra khả năng lắp ghép với động cơ servo
Ngay cả khi đáp ứng yêu cầu về tốc độ, mô-men và độ chính xác, hộp giảm tốc vẫn phải tương thích với động cơ và cơ cấu máy.
Các thông số cần xác nhận gồm:
- Kích thước mặt bích servo và mặt bích đầu vào hộp giảm tốc.
- Đường kính, chiều dài trục và phương án kết nối.
- Tốc độ đầu vào tối đa và điều kiện vận hành.
- Mô-men đầu ra cho phép.
- Tải hướng kính, tải dọc trục và vị trí tác dụng lực.
- Kích thước tổng thể, hướng lắp và điều kiện bôi trơn.
Trước khi đặt hàng, nên đối chiếu bản vẽ lắp ghép và catalogue của đúng model servo và hộp giảm tốc.
2.7. Ví dụ thực tế
Giả sử một bàn trượt trong máy tự động hóa sử dụng servo để di chuyển cụm gá sản phẩm. Hệ thống có các thông số giả định:
- Khối lượng bàn trượt và sản phẩm: 40 kg.
- Bước vít me: 10 mm.
- Tốc độ tịnh tiến yêu cầu: 100 mm/s.
- Tốc độ làm việc dự kiến của servo: 3.000 vòng/phút.
- Lực cản tịnh tiến ước tính: 300 N.
- Hiệu suất vít me giả định: 90%.
- Hiệu suất hộp giảm tốc giả định: 95%.
Bước 1: Xác định tốc độ quay của vít me
Với bước vít me 10 mm, để bàn trượt di chuyển ở tốc độ 100 mm/s, tốc độ quay cần thiết là: n = (100 / 10) × 60 = 600 vòng/phút.
Như vậy, trục vít me cần quay ở tốc độ 600 vòng/phút.
Bước 2: Xác định tỷ số truyền
Với tốc độ servo 3.000 vòng/phút: i = 3.000 / 600 = 5.
Có thể bắt đầu xem xét hộp giảm tốc có tỷ số truyền 5:1.
Bước 3: Ước tính mô-men cần thiết để di chuyển bàn trượt
Mô-men tại trục vít me do lực cản tịnh tiến có thể ước tính:
T = F × p / (2π × ηₛ) = 300 × 0,01 / (2π × 0,9) ≈ 0,53 N·m.
Đây là mô-men ước tính để thắng lực cản đã giả định, chưa bao gồm mô-men gia tốc và các tổn hao khác.
Nếu xét hiệu suất hộp giảm tốc 95%, mô-men đầu vào lý thuyết tương ứng để tạo ra mô-men này ở đầu ra khoảng: Tₘ = 0,53 / (5 × 0,95) ≈ 0,11 N·m.
Giá trị trên không được dùng làm mô-men định mức cần chọn cho servo, vì chưa tính mô-men tăng tốc, quán tính vít me và các bộ phận quay, ma sát thực tế cũng như tải đỉnh.
Bước 4: Đánh giá quán tính tải
Quán tính do khối lượng bàn trượt quy đổi về trục vít me:
J = 40 × (0,01 / 2π)² ≈ 0,000101 kg·m².
Quán tính này tiếp tục được quy đổi về trục servo qua tỷ số truyền 5:1. Sau đó, cần xét thêm quán tính vít me, khớp nối và rotor servo để đánh giá khả năng tăng tốc.
Bước 5: Tính mô-men tăng tốc và kiểm tra khả năng đáp ứng
Giả sử bàn trượt tăng tốc từ 0 lên 100 mm/s trong 0,2 giây:
- Gia tốc: a = 0,1 / 0,2 = 0,5 m/s².
- Lực tăng tốc: Fₐ = 40 × 0,5 = 20 N.
- Mô-men tăng tốc tại trục vít me: Tₐ = 20 × 0,01 / (2π × 0,9) ≈ 0,035 N·m.
- Tổng mô-men tại trục vít me: T = 0,53 + 0,035 = 0,565 N·m
Kết luận tham khảo: Quy đổi qua hộp giảm tốc tỷ số truyền 5:1, hiệu suất 95%, mô-men đầu vào servo khoảng 0,119 N·m. Để xác nhận model phù hợp, vẫn cần dữ liệu về chu kỳ chuyển động, quán tính các bộ phận, đặc tính mô-men của servo và thông số cho phép của hộp giảm tốc.
Đây là ví dụ tính toán sơ bộ để minh họa cách lựa chọn, chưa phải cấu hình thiết kế đã được kiểm chứng. Để lựa chọn model hộp giảm tốc hành tinh cụ thể, liên hệ 098.554.0011 để được tư vấn chi tiết!
3. Những sai lầm cần tránh khi lựa chọn và lắp đặt hộp giảm tốc hành tinh cho servo
Trong quá trình lựa chọn hộp giảm tốc hành tinh cho động cơ servo, cần tránh các sai lầm sau:
- Chỉ chọn theo công suất servo: Công suất định mức không phản ánh đầy đủ mô-men tải đỉnh, quán tính và chu kỳ làm việc.
- Chỉ tính mô-men đầu ra lý thuyết: Cần kiểm tra mô-men cho phép của hộp giảm tốc và khả năng đáp ứng của servo trong điều kiện tải thực tế.
- Bỏ qua quán tính tải: Quán tính không phù hợp có thể làm giảm khả năng tăng tốc và gây khó khăn cho việc điều khiển ổn định.
- Chọn độ rơ quá thấp so với nhu cầu: Có thể làm tăng chi phí mà không mang lại lợi ích tương xứng với độ chính xác cần thiết.
- Không kiểm tra khả năng lắp ghép: Mặt bích hoặc trục không tương thích sẽ khiến việc lắp đặt gặp khó khăn.
- Không xét tải tác dụng lên trục: Tải hướng kính và tải dọc trục vượt giới hạn có thể làm giảm tuổi thọ của hộp giảm tốc.
Thực hiện đầy đủ các bước kiểm tra giúp hạn chế việc chọn sai model, đồng thời tạo cơ sở để đánh giá khả năng vận hành và chi phí đầu tư của hệ truyền động.
4. Mua hộp giảm tốc hành tinh cho động cơ servo ở đâu?
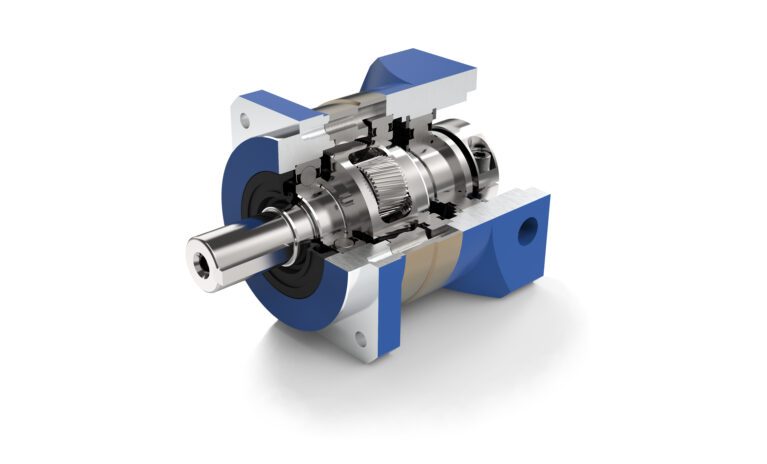
Lựa chọn nhà cung cấp uy tín giúp đảm bảo chất lượng sản phẩm, tính tương thích với động cơ servo và khả năng đáp ứng yêu cầu kỹ thuật của hệ thống. Khi tìm mua hộp giảm tốc hành tinh, bạn nên lưu ý các tiêu chí sau.
4.1. Tiêu chí lựa chọn nhà cung cấp hộp giảm tốc hành tinh
Trước khi đặt hàng, nên kiểm tra:
- Thông số kỹ thuật minh bạch: Có catalogue, bản vẽ kích thước và dữ liệu về mô-men xoắn, tốc độ, độ rơ, độ cứng xoắn.
- Hỗ trợ tính chọn: Có khả năng tư vấn tỷ số truyền, mô-men và điều kiện tải theo ứng dụng thực tế.
- Sản phẩm chính hãng: Có thông tin xuất xứ rõ ràng, tài liệu kỹ thuật và chính sách bảo hành.
- Khả năng cung cấp và hậu mãi: Thông tin cụ thể về tình trạng hàng, thời gian giao hàng và hỗ trợ kỹ thuật sau mua.
4.2. Cần chuẩn bị gì khi yêu cầu tư vấn?
Để rút ngắn thời gian lựa chọn, khách hàng nên cung cấp các thông tin sau:
- Model hoặc ảnh nhãn động cơ servo.
- Tốc độ đầu ra và mô-men tải yêu cầu.
- Mô tả cơ cấu máy và chu kỳ vận hành.
- Bản vẽ hoặc kích thước mặt bích, trục kết nối.
- Yêu cầu về độ rơ, độ chính xác và điều kiện lắp đặt.
Nếu chưa xác định được tỷ số truyền hoặc mô-men tải, bạn có thể cung cấp thông tin về động cơ, cơ cấu máy và tốc độ đầu ra mong muốn để được hỗ trợ tính chọn.
4.3. Hộp giảm tốc hành tinh Zhuolan cho động cơ servo tại Kỹ Thuật Vô Cực
Kỹ Thuật Vô Cực là đơn vị đại diện độc quyền tại Việt Nam của thương hiệu Zhuolan, cung cấp hộp giảm tốc hành tinh dùng cho động cơ servo và các hệ thống tự động hóa công nghiệp.
Hộp giảm tốc hành tinh Zhuolan có các dòng sản phẩm với kết cấu bánh răng khác nhau, đáp ứng đa dạng nhu cầu truyền động:
Tùy theo ứng dụng, khách hàng có thể lựa chọn sản phẩm theo tỷ số truyền, mô-men xoắn, độ rơ và kiểu lắp đặt để đảm bảo tương thích với động cơ servo.
Kết luận
Để lựa chọn hộp giảm tốc hành tinh phù hợp cho động cơ servo, cần bắt đầu từ yêu cầu chuyển động của máy, sau đó xác định tỷ số truyền, mô-men tải, độ rơ và khả năng tương thích với động cơ. Đánh giá đầy đủ các yếu tố này giúp lựa chọn đúng cấu hình, đảm bảo độ chính xác và hiệu quả truyền động, đồng thời hạn chế chi phí phát sinh do chọn sai thiết bị.
Bạn đang cần tìm hộp giảm tốc hành tinh cho hệ thống servo? Liên hệ Kỹ Thuật Vô Cực qua hotline 098.554.0011 để được tư vấn lựa chọn sản phẩm theo thông số và ứng dụng thực tế.
LIÊN HỆ TƯ VẤN – CÔNG TY TNHH KỸ THUẬT VÔ CỰC:
- Hotline: 098.554.0011
- Email: giaiphapkythuatvc@gmail.com
- Địa chỉ: Dự án Bình Minh Glaxy, số 586 phố Bích Hoà, xã Bình Minh, TP. Hà Nội
- Chi nhánh 1: Số 29, Đường số 12, Khu phố 2, phường Hiệp Bình, TP. Hồ Chí Minh
- Chi nhánh 2: B1 khu TĐC Chiến Thắng, Khu Vực Thạnh Lợi, Phường Hưng Phú, Tp Cần Thơ